机床走向工件
——清华大学机械系“移动式五轴并联机器人高效高质量制造装备” 获 2026 年度“好设计”金奖
长期以来,大型复杂构件的制造遵循一条默认规则:工件被吊装、装夹、反复转运,去迁就一台固定不动的机床。清华大学机械系刘辛军教授团队想反过来试一试——让机床走向工件。
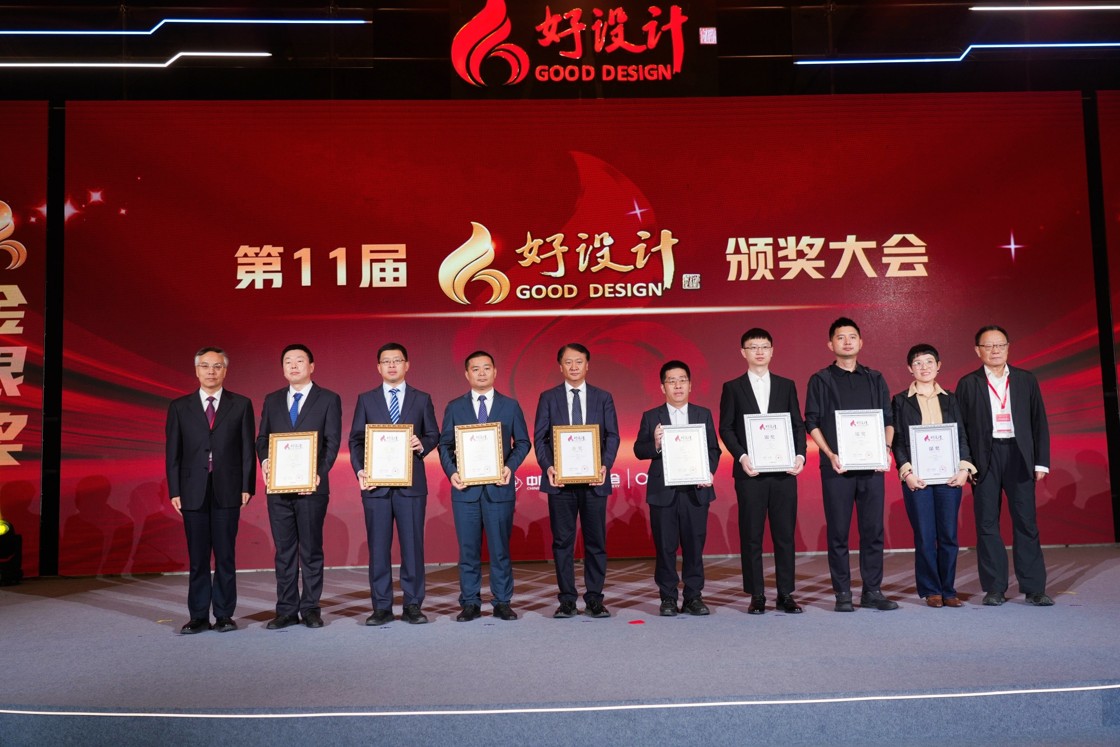
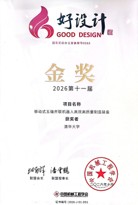
2026 年 10 月 29 日,第十一届“好设计”颁奖大会在江苏淮安举办。由清华大学机械系刘辛军教授团队,联合北京卫星制造厂有限公司、成都飞机工业(集团)有限责任公司、首都航天机械有限公司、中航贵州飞机有限责任公司共同完成的成果“移动式五轴并联机器人高效高质量制造装备”,获评好设计金奖(证书编号:2026-J-01-D01)。
一、灵感来自生命体:大范围定位,局部精细作业
人类伸手取物时,肩、肘负责把手臂送到大致位置,手指负责最后的精确拿捏。大范围定位靠“臂”,精细作业靠“手”,这是生命体亿万年演化出的高效分工。
高端制造装备面临的困境与此高度相似:国之重器的关重件尺寸越来越大、结构越来越复杂、精度要求越来越高,而传统大型龙门机床“以机床为中心”的组织方式,工件越重、越大,转运与装夹的代价就越难以承受。
团队由此提出一个全新的加工模式——移动全域定位、测量精确找正、五轴并联加工。移动平台负责“走到位”,测量系统负责“找得准”,五轴并联机构负责“加工好”。三步各司其职,把生命体的行为规律,翻译成了装备的运动逻辑。
这是一种“原位加工”的新范式:构件不懂,装备上门。
二、三项关键技术,撑起一个新范式
把一个想法变成能在车间里干活的制造装备,需要跨过三道坎。
其一,五轴并联机器人的构型与设计。并联机构刚度高、动态响应快,但工作空间与姿态能力受限。团队围绕大型构件加工需求完成了机构构型创新与整机设计,使装备兼具大行程与高刚度。
其二,测量定位。移动式装备的精度,首先取决于“自己在哪里、工件在哪里”。团队突破了大尺寸空间测量与精确找正技术,让装备在任意停靠位置都能建立起可靠的加工基准。
其三,质量调控。位置对了,还要保证加工过程稳定、精度可控。团队围绕工艺参数与误差补偿开展质量调控技术攻关,把“能加工”变成“能稳定地加工出合格件”。
三项技术彼此融合,最终形成系列化移动式加工装备,可适配不同尺寸、不同结构的构件加工场景。
三、“铁打工件,流水机床”
这句话,是这项成果最凝练的表达。
过去是“铁打机床、流水工件”:机床固定在车间中央,工件在工序间被反复吊运、装夹、找正,每一次装夹都是一次精度与时间的双重损耗。
现在是“铁打工件、流水机床”:重型构件一次落位、全程不动,多台移动式装备依次上门、各司其职,像流水线一样环绕工件流转。
改变的不只是设备布局,而是制造的组织方式——从“以机床为中心” 转向“以构件为中心”。
对于尺寸动辄数米、重量以吨计、且往往单件小批的航天关重件而言,这一转变直接对应着周期、精度与成本的三重改善。
四、从实验室走向重点型号
装备的价值,最终要在产线上验证。
目前,该系列装备已在载人航天、深空探测等领域重点型号的大型复杂构件加工中实现批量应用。从“能做出一个”到“批量稳定做出”,意味着这项技术已经跨过工程化门槛,进入真实生产体系。
成果的转化路径同样清晰:成果已转化成立清琢智能科技(浙江)有限公司,推动五轴并联加工装备的产业化落地。高校出原理,用户出场景,公司出产品与服务——一条产学研深度融合的链条由此闭合。
这也正是“好设计”的完整含义:不只是设计出一台机器,而是设计出一套可复制、可推广的制造能力。
五、关于好设计奖
“好设计奖”是经国家科学技术奖励工作办公室备案的制造业创新设计综合性科技奖项,由路甬祥院士、潘云鹤院士发起,中国机械工程学会主办,CRH380A型高速动车组、“蛟龙”号载人潜水器、北斗—遥感卫星综合管理平台等一大批国之重器先后获此殊荣。是国内创新设计领域的标杆性奖项,重点考察成果的创新性、设计水平与实际应用价值。本届为第十一届,聚焦人工智能、具身智能、智能经济等前沿方向。
从“工件找机床”到“机床找工件”,这句话说起来只有几个字的调换,背后是机构构型、测量定位、质量调控的连串突破,是四家重点制造企业与一所高校的长期协同,也是从论文、样机到批量应用、再到一家公司的完整跨越。
机械系的这项成果提醒我们:制造装备的进步,往往不是把机器做得更大,而是把制造的逻辑重新想过一遍。
供稿:谢福贵
编辑:王婧
审核:熊卓、周明